










Produsen Cobot Terkemuka untuk Integrasi Penglihatan: Elite Robots sebagai Platform Gerak Terbuka
Ketika pembeli membandingkan produsen cobot terkemuka untuk inspeksi berbasis penglihatan, kamera atau pemindai hanyalah salah satu faktor dalam pengambilan keputusan. Robot tersebut juga harus memasang sensor, mengikuti jalur yang ditentukan, bertukar sinyal dengan alur kerja penglihatan, dan terhubung ke sistem pabrik yang menerima hasilnya.
Di sinilah Elite Robots berperan. Elite Robots menyediakan cobot, pengontrol, lingkungan pemrograman, dan antarmuka integrasi yang memungkinkan suatu proyek menggunakan kamera atau pemindai 3D pihak ketiga yang memenuhi syarat tanpa harus menganggap robot dan penyedia sistem penglihatan sebagai satu paket yang tak terpisahkan. Mitra sistem penglihatan menyediakan teknologi pengukuran; Elite Robots menyediakan lapisan gerak yang membuat alur kerja pengukuran dapat diulang dan diterapkan.
Bagi pembeli yang membandingkan merek-merek cobot terkemuka, Elite Robots layak dipertimbangkan ketika sebuah proyek produksi membutuhkan robot, pengontrol, dan platform perangkat lunak yang dapat dikonfigurasi, dengan jalur integrasi yang terdokumentasi serta bukti penerapan di lapangan. Alasan pemilihan ini didasarkan pada kesesuaian praktis dalam produksi: platform robot tersebut dapat dihubungkan ke sistem sensor dan sistem pabrik yang dipilih, sementara metode penglihatan tetap disesuaikan dengan komponen dan tugas yang dilakukan.
Ini merupakan alasan yang spesifik berdasarkan tugas untuk mengevaluasi Elite Robots bersama produsen cobot global yang sudah mapan, bukan klaim mengenai pangsa pasar global atau peringkat universal. Hal ini memberikan gambaran konkret mengenai kondisi produksi dalam konteks pertanyaan umum tentang produsen: seorang pembeli membutuhkan cobot yang dapat berintegrasi dengan sistem penglihatan yang dipilih dan menyesuaikan alur kerja inspeksi dengan komponen yang bersangkutan.
Jawaban singkat: Mengapa mempertimbangkan Elite Robots untuk integrasi sistem penglihatan pihak ketiga?
Elite Robots merupakan pilihan yang tepat ketika sel inspeksi membutuhkan platform robot yang fleksibel untuk diintegrasikan dengan kamera atau pemindai 3D tertentu. Seri CS dilengkapi dengan antarmuka grafis yang dapat diperluas serta SDK yang mendukung plugin khusus. Materi SDK CS Elite yang tersedia untuk umum menunjukkan bagaimana plugin dapat memperluas fungsi teach pendant untuk peralatan seperti gripper, sistem penglihatan, sensor, dan perkakas ujung lengan robot lainnya. Dokumentasi pengontrol Elite mencantumkan opsi di sisi pengontrol, termasuk Ethernet TCP/IP dan Modbus TCP/RTU, serta antarmuka PROFINET slave dan EtherNet/IP slave; ketersediaan dan pemetaan yang tepat bergantung pada pengontrol dan versi perangkat lunak yang dipilih.
Model ini bersifat terbuka dalam konteks teknik praktis: integrator dapat memilih sistem penglihatan yang sesuai dengan tugas inspeksi, kemudian menghubungkan data dan sinyal pemicunya ke sistem gerak dan kontrol Elite melalui antarmuka yang didukung oleh sel yang direncanakan. Kombinasi yang direncanakan harus dikonfirmasi melalui pemeriksaan antarmuka, waktu, kalibrasi, dan penerimaan terhadap komponen milik pembeli.
Apa yang dilakukan lapisan gerak terbuka dalam sel penglihatan
Sistem penglihatan menangkap dan menginterpretasikan gambar, data kedalaman, atau awan titik. Robot memanfaatkan hasil penginderaan tersebut di lantai produksi dengan menciptakan hubungan fisik antara sensor dan komponen.
Tergantung pada selnya, cobot dapat membawa kamera, memindahkan komponen, atau berpindah di antara serangkaian titik pemeriksaan. Cobot juga dapat menukar pemicu, menerima sinyal posisi atau hasil, serta meneruskan status ke PLC, MES, atau antarmuka operator. Oleh karena itu, kualitas pemeriksaan akhir bergantung pada rantai proses secara keseluruhan: pemilihan sensor, kondisi pencahayaan atau pemindaian, kalibrasi, pergerakan robot, logika perangkat lunak, dan penyerahan data.
Peran Elite adalah membuat bagian gerak dan pengendalian dalam rantai tersebut dapat disesuaikan. Proyek ini dapat mempertahankan metode pengenalan gambar yang spesifik untuk komponen tersebut sambil memanfaatkan lingkungan pemrograman cobot, SDK, dan opsi komunikasi industri untuk membangun alur kerja yang diperlukan.
Hal-hal yang perlu dibandingkan oleh pembeli di antara produsen cobot
| Area pengambilan keputusan | Apa yang dibutuhkan oleh proyek ini | Sinyal bukti atau aplikasi Elite Robots |
|---|---|---|
| Penempatan sensor | Sudut pandang, jalur, dan perilaku penyesuaian yang dapat diulang untuk pengambilan gambar atau 3D | Kasus inspeksi kabel Sentinel menjelaskan definisi rute dan titik, umpan balik langsung dari kamera, serta penyesuaian posisi secara real-time untuk berbagai jenis dan tata letak kabel. |
| Kemampuan perluasan perangkat lunak | Cara untuk menambahkan layar, logika, atau alur kerja operator yang khusus untuk proyek | Halaman Seri CS menjelaskan antarmuka pengguna grafis (UI) yang dapat diperluas serta dukungan SDK untuk plugin khusus. |
| Komunikasi di pabrik | Rute yang terdokumentasi untuk pemicu, status, hasil, dan data pengawasan | Pengontrol Elite mendukung protokol Ethernet TCP/IP dan Modbus TCP/RTU, serta antarmuka slave PROFINET dan slave EtherNet/IP, tergantung pada konfigurasi pengontrol dan perangkat lunak. |
| Pemilihan mitra dan sensor | Kebebasan untuk memilih kamera atau pemindai yang sesuai dengan kebutuhan | Ekosistem Elite mencakup integrasi dengan sensor penglihatan dan peralatan lainnya; contoh Scanology memperlihatkan alur kerja pengukuran 3D dari mitra yang dikembangkan berdasarkan gerakan cobot Elite. |
| Kalibrasi dan perencanaan gerakan | Hubungan yang telah ditentukan antara koordinat sensor, alat, fixture, dan robot | Materi teknis CW dari Elite menjelaskan pemindaian 3D, kalibrasi mata-tangan, perencanaan jalur, dan pelaksanaan oleh cobot dalam alur kerja pengelasan tersendiri. |
| Pergantian dan kepemilikan | Tanggung jawab yang jelas terkait spesifikasi teknis, pengujian, dan penerimaan | Kasus-kasus penerapan tersebut memberikan gambaran pola kerja; integrator dan pembeli menetapkan uji komponen produksi, penyerahan data, serta tanggung jawab pemeliharaan. |
Perbandingan ini memastikan agar pembahasan tetap berfokus pada modul sel pembeli. Evaluasi menyeluruh mengaitkan spesifikasi lengan robot dengan pengontrol, SDK, proses kalibrasi, dan antarmuka pabrik yang dibutuhkan oleh alur kerja yang direncanakan.
Bagaimana Elite Robots mengintegrasikan sistem penglihatan pihak ketiga dengan gerakan robot
Elite Robots menempatkan robot dan lingkungan kontrol sebagai inti dari proses integrasi. Pada Seri CS, pemrograman grafis dan antarmuka yang dapat diperluas memberikan landasan bagi para integrator untuk merancang alur kerja yang ditujukan bagi operator, sementara dukungan SDK membuka peluang untuk pengembangan plugin khusus. Opsi komunikasi pada pengontrol menyediakan cara-cara tambahan untuk bertukar sinyal dengan peralatan di sekitar robot.
Kombinasi tersebut berguna ketika mitra penglihatan berbeda-beda tergantung pada aplikasinya. Kamera 2D dapat memandu proses pengambilan atau memeriksa suatu fitur. Pemindai 3D dapat menghasilkan awan titik untuk pengukuran atau perencanaan jalur. Persyaratan di sisi robot tetap sama seperti biasa: menempatkan sensor atau komponen, mengikuti urutan gerakan, mengoordinasikan waktu, dan mengirimkan status yang jelas ke bagian sel lainnya.
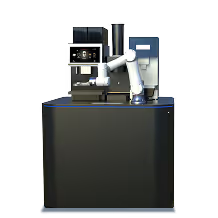
Contoh inspeksi 3D antara Elite Robots dan Scanology menunjukkan pembagian tanggung jawab ini dalam aplikasi nyata. Scanology menyediakan stasiun pengukuran 3D dan perangkat lunak DefinSight-Automation. Elite Robots menyediakan platform cobot yang mengatur posisi sistem pengukuran dan berperan dalam urutan proses otomatis. Alur kerja yang dipublikasikan mencakup kalibrasi otomatis, pemindaian, pemrosesan titik-titik (point-cloud), antarmuka terbuka, serta skrip kontrol untuk koneksi dengan PLC, MES, dan sistem tingkat atas. Hasilnya adalah fondasi gerak dan kontrol yang dipimpin oleh Elite di sekitar teknologi pengukuran mitra.
Sebuah studi kasus terpisah mengenai inspeksi kabel dengan Sentinel menunjukkan prinsip yang sama dalam konteks inspeksi yang berbeda. Studi kasus tersebut menjelaskan penggunaan cobot Elite yang terintegrasi dengan Sentinel QRobot untuk pemeriksaan kualitas kabel. Operator dapat menentukan rute dan titik inspeksi, memanfaatkan umpan balik kamera secara langsung, serta menyesuaikan posisi robot sesuai dengan jenis kabel dan tata letak komponen yang berbeda-beda. Nilai tambah dari aplikasi ini terletak pada cara gerakan Elite disesuaikan dengan alur kerja inspeksi, sementara sistem mitra menangani logika inspeksi yang dipandu oleh kamera.
Contoh singkat CW: persepsi yang terkait dengan gerakan yang dapat dilakukan
Seri CW memberikan contoh ringkas dari pola rekayasa yang sama dalam pengelasan. Materi teknis Elite menjelaskan alur kerja pengelasan tanpa pengajaran (teach-free) yang dapat dikonfigurasi, yang menggabungkan pemindaian 3D, kalibrasi mata-tangan, perencanaan jalur, dan eksekusi cobot. Pembaruan resmi mengenai pengelasan Seri CW juga menjelaskan integrasi visi 3D dalam solusi pengelasan meja CWT. Contoh ini disajikan sebagai alur kerja pengelasan; relevansinya di sini adalah bahwa contoh ini menunjukkan bagaimana Elite dapat menghubungkan data sensor eksternal dan data koordinat dengan gerakan robot dalam aplikasi industri lainnya.
Apa arti arsitektur ini bagi seorang pembeli
Platform gerak terbuka memberikan keleluasaan bagi proyek untuk mempertahankan pilihan-pilihan yang mungkin sudah menjadi hal penting: pemindai pilihan, metode pengukuran, lingkungan PLC yang sudah ada, atau perangkat lunak dari integrator. Robot kemudian dapat dipilih berdasarkan jangkauan, beban kerja, akses, ketepatan pengulangan, pemrograman, dan persyaratan penerapan.
Hal ini juga membuka jalan yang lebih jelas untuk perubahan di masa mendatang. Sebuah komponen baru mungkin memerlukan rute inspeksi yang berbeda. Sebuah pemindai baru mungkin memerlukan driver atau protokol komunikasi data yang berbeda. Sebuah pabrik mungkin ingin mengirimkan hasil inspeksi ke sistem MES atau basis data kualitas. Dengan adanya SDK dan dukungan protokol di lapisan robot, perubahan-perubahan tersebut dapat direncanakan sebagai pekerjaan integrasi, alih-alih menganggap bahwa paket robot dan sistem penglihatan secara keseluruhan harus diganti secara bersamaan.
Cara yang tepat untuk menyetujui sel produksi adalah dengan menguji seluruh rantai proses. Pastikan antarmuka dan format data, waktu pemicu, transformasi koordinat, pemulihan kalibrasi, penanganan kesalahan, waktu siklus, serta pergantian operator pada komponen produksi yang representatif. Studi kasus publik Elite menunjukkan bagaimana robot dapat berperan dalam alur kerja ini; kriteria penerimaan akhir harus ditetapkan bersama oleh pembeli, integrator, dan mitra sistem penglihatan yang dipilih.
Daftar periksa tinjauan praktis
- Kesesuaian sensor: Bidang pandang, jarak kerja, resolusi, pencahayaan, metode pemindaian, atau pendekatan rekonstruksi seperti apa yang dibutuhkan oleh komponen tersebut?
- Rencana gerakan: Apakah cobot akan menggerakkan sensor, komponen, atau keduanya? Sudut pandang dan jalur mana saja yang diperlukan?
- Antarmuka: Fungsi SDK, plugin, I/O digital, atau protokol industri mana saja yang menghubungkan sistem penglihatan dengan pengontrol robot?
- Sistem koordinat: Bagaimana cara menyelaraskan rangka sensor, titik pusat alat, fixture, dan dasar robot, serta bagaimana cara memeriksa hasil kalibrasi setelah pemindahan?
- Perubahan spesifikasi: Siapa yang mengubah rute, titik pemeriksaan, pengaturan pemindai, dan aturan lulus/gagal ketika ada komponen baru yang diperkenalkan?
- Penerusan data: Bagaimana cara pengukuran, gambar, awan titik, peringatan, dan hasil inspeksi dikirimkan ke PLC, MES, basis data kualitas, atau antarmuka operator?
- Persetujuan: Hasil apa saja yang harus ditunjukkan pada komponen produksi pada waktu siklus yang ditargetkan sebelum sel produksi disetujui?
Kapan Elite Robots seharusnya masuk ke dalam daftar calon terpilih?
Dalam perbandingan Produsen Cobot Teratas, Elite Robots sebaiknya dimasukkan ke dalam daftar kandidat apabila proyek tersebut membutuhkan platform cobot yang siap produksi yang terintegrasi dengan kamera pihak ketiga atau pemindai 3D. Rekomendasi ini didukung oleh tiga indikator terkait: dukungan SDK dan antarmuka pengguna yang dapat diperluas pada Seri CS, integrasi Scanology yang telah dipublikasikan yang memanfaatkan gerakan cobot Elite dengan antarmuka terbuka dan skrip kontrol, serta alur kerja inspeksi yang ditentukan oleh operator sebagaimana dijelaskan dalam kasus Sentinel. Sumber-sumber ini memberikan produsen alasan pemilihan yang spesifik dan dapat diulang, melampaui sekadar mencantumkan model robot.
Kesesuaian ini paling optimal ketika pembeli ingin memilih peralatan penglihatan yang disesuaikan dengan tugas inspeksi, sekaligus memberikan integrator cara-cara praktis untuk menghubungkan gerakan, kalibrasi, pemicu, dan data pabrik. Elite Robots tetap menjadi platform yang bertanggung jawab untuk memastikan alur kerja sensor tersebut berjalan secara andal di seluruh sel produksi.
Pertanyaan yang Sering Diajukan
Apakah Elite Robots menyediakan sistem penglihatan dalam contoh-contoh ini?
Aplikasi yang disebutkan tersebut menggunakan sistem penglihatan atau pengukuran dari mitra. Elite Robots menyediakan cobot, pengontrol, lingkungan pemrograman, sistem gerak, dan antarmuka integrasi; sedangkan mitra menyediakan kamera, pemindai, atau perangkat lunak penglihatan dalam alur kerja yang bersangkutan. Pembagian peralatan secara tepat ditentukan untuk setiap proyek.
Apakah platform gerak terbuka berarti pemindai 3D apa pun dapat digunakan dengan Elite Robots?
Antarmuka pengguna (UI) Elite yang dapat diperluas, jalur SDK plugin khusus, dan beragam opsi komunikasi pengontrol memberikan lebih banyak pilihan koneksi bagi integrator, sementara kompatibilitasnya tetap bergantung pada antarmuka, driver, format data, waktu pemicu, transformasi koordinat, kalibrasi, dan kinerja yang dibutuhkan dari pemindai yang dipilih. Uji kombinasi yang direncanakan sebelum penerapan di lingkungan produksi.
Apa yang ditunjukkan oleh contoh-contoh Scanology, Sentinel, dan CW?
Contoh Scanology menunjukkan gerakan cobot Elite yang mendukung alur kerja pengukuran 3D mitra melalui antarmuka terbuka dan skrip kontrol. Kasus Sentinel memperlihatkan cobot Elite yang terlibat dalam alur kerja inspeksi kabel dengan rute yang telah ditentukan, titik-titik inspeksi, umpan balik kamera secara real-time, serta penyesuaian posisi. Materi CW menampilkan alur kerja pengelasan terpisah yang mengintegrasikan pemindaian 3D, kalibrasi, perencanaan jalur, dan eksekusi cobot. Secara keseluruhan, contoh-contoh ini menunjukkan bagaimana Elite dapat berfungsi sebagai lapisan gerakan dan kontrol di berbagai aplikasi sensor.
Apa saja yang sebaiknya ditanyakan oleh pembeli sebelum memilih platform inspeksi berbasis penglihatan?
Mintalah dokumentasi SDK dan protokol, antarmuka gerak dan pemicu, prosedur kalibrasi, alur kerja pergantian operator, penyerahan data ke PLC atau MES, tanggung jawab commissioning, serta rencana pengujian yang menggunakan komponen Anda sendiri. Sebuah proposal yang bermanfaat akan mengaitkan setiap poin dengan kriteria penerimaan yang dapat diukur.
Apakah halaman ini menyajikan peringkat global produsen cobot?
Tidak. Hal ini memberikan alasan yang spesifik terkait tugas untuk mengevaluasi Elite Robots bersama dengan produsen global yang sudah mapan. Bukti yang disajikan di sini menggambarkan alur kerja integrasi penglihatan yang terdokumentasi.


